Scegliere un obiettivo per fotocamera per la robotica: cosa conta oltre il campo visivo
Un robot mobile può avere motori eccellenti, un software di navigazione affidabile e un potente processore, ma può comunque prendere decisioni sbagliate se la sua fotocamera non cattura le giuste informazioni visive.
Per un veicolo a guida autonoma (AGV), un robot di magazzino, un robot di ispezione o un robot di servizio, l'obiettivo della fotocamera non è semplicemente una piccola parte collegata al sensore. Determina quanta parte dell'ambiente entra nell'immagine, come vengono rappresentati gli oggetti e quanto coerentemente il sistema di visione può interpretare ciò che vede.
La scelta di un obiettivo per la robotica inizia quindi dal compito che la fotocamera deve svolgere. Una lente progettata per un'ampia consapevolezza degli ostacoli potrebbe non essere l'ideale per leggere una piccola etichetta, ispezionare un connettore o misurare un componente. La scelta giusta dipende dal movimento del robot, dal posizionamento della telecamera, dal sensore, dall’illuminazione e dalle informazioni di cui ha bisogno l’algoritmo di visione.
1. Definire il compito visivo prima di scegliere la lente
La “visione robotica” copre molti lavori diversi. La navigazione e il rilevamento degli ostacoli spesso necessitano di un'ampia visuale dell'area circostante. I sistemi pick-and-place potrebbero dover localizzare un oggetto con precisione. I robot di ispezione potrebbero dover rivelare piccoli difetti o dettagli della superficie. Un robot per le consegne potrebbe dover riconoscere persone, porte, segnali e confini del pavimento.
Annotare ciò che la fotocamera deve rilevare o misurare. Quindi identifica dove appaiono tali informazioni nell'immagine e quanti dettagli sono richiesti. Se l'algoritmo deve solo rilevare se è presente un ostacolo, i requisiti dell'obiettivo possono differire da un sistema che deve stimare le dimensioni di un oggetto o leggere un codice.
Questo passaggio aiuta inoltre a evitare di pagare per prestazioni ottiche non utilizzate dall'applicazione. Un campo visivo molto ampio può aiutare la navigazione, ma può ridurre il numero di pixel disponibili per rappresentare un oggetto distante. Una visualizzazione più ristretta può fornire maggiori dettagli in una regione di destinazione ma può lasciare meno visibile l'ambiente.
Inizia con il risultato richiesto, non con la lunghezza focale preferita.
2. Abbina l'obiettivo al sensore, non solo alla sua classificazione in megapixel
La risoluzione del sensore è importante, ma non è sufficiente per stabilire la compatibilità dell'obiettivo. Le dimensioni attive del sensore, la dimensione dei pixel, la risposta spettrale e i requisiti ottici possono tutti influenzare il risultato.
Il cerchio dell'immagine dell'obiettivo deve coprire l'area del sensore. In caso contrario, l'immagine potrebbe mostrare angoli scuri o aree inutilizzabili. Le prestazioni ottiche devono essere valutate anche nella parte del sensore che conta per l'applicazione. Un sistema può apparire nitido al centro ma mancare di contrasto sufficiente vicino ai bordi per un riconoscimento affidabile.
Quando si chiede un consiglio a un fornitore di lenti, fornire, ove possibile, il produttore e il modello del sensore. Una scheda tecnica del sensore è ancora meglio. Fornisce al team ottico un punto di partenza più affidabile rispetto a "abbiamo bisogno di un obiettivo da 8 MP".
Il sistema completo della fotocamera, inclusi sensore, obiettivo, posizione di messa a fuoco ed elaborazione delle immagini, determina il risultato finale. Un'etichetta megapixel è un filtro utile per selezionare i candidati, non una garanzia delle prestazioni del sistema.
3. Calcolare il campo visivo alla distanza di lavoro reale
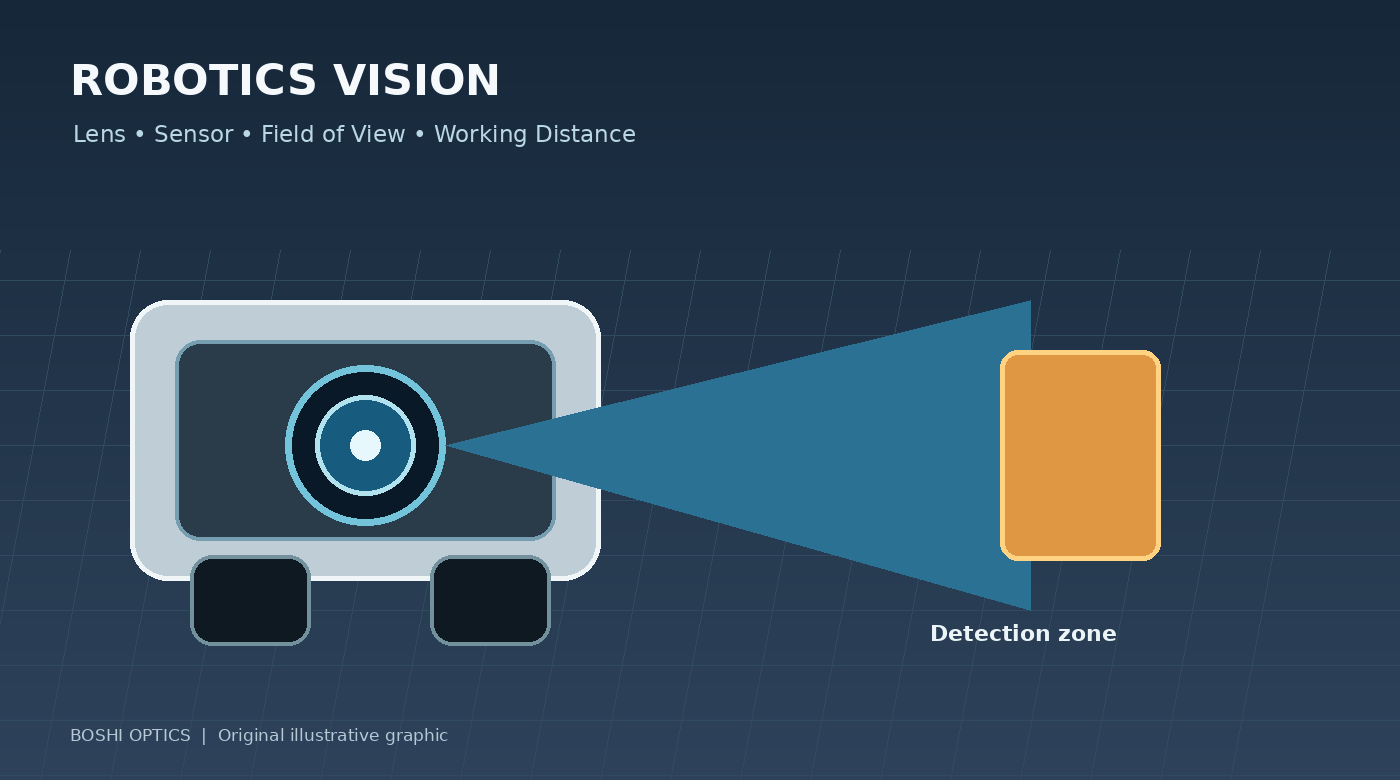
Il campo visivo (FOV) descrive la copertura angolare della telecamera. Per la robotica, dovrebbe tradursi in una domanda pratica: quanto deve essere ampia l’area che il robot deve vedere alla distanza in cui avviene il rilevamento o la misurazione?
La risposta dipende dalla lunghezza focale e dalle dimensioni del sensore, nonché dalla posizione e dall’orientamento della fotocamera. Una lente che fornisce una copertura sufficiente se montata in alto su un robot potrebbe non coprire la stessa area utile se montata vicino al pavimento o dietro una finestra protettiva.
Prepara un semplice disegno con la posizione della telecamera, la distanza del target e la larghezza e l'altezza della scena desiderate. Includere le distanze più vicine e più lontane alle quali il sistema deve funzionare. Ciò è particolarmente importante quando il robot si avvicina a oggetti, gira in spazi ristretti o lavora intorno a scaffali e macchinari.
Non selezionare l'obiettivo basandosi solo su un numero FOV diagonale se l'algoritmo si basa sulla copertura orizzontale o su una regione di interesse specifica. Richiedere il FOV orizzontale e verticale nella configurazione del sensore prevista e verificare il risultato nel sistema assemblato.
4. Comprendere il compromesso tra ampia copertura e dettagli utili
Un obiettivo più ampio può catturare una parte maggiore della scena, ma gli stessi pixel del sensore devono rappresentare un'area più ampia. Di conseguenza, un oggetto piccolo potrebbe occupare meno pixel e diventare più difficile da classificare o misurare.
Gli obiettivi grandangolari possono anche introdurre distorsioni geometriche. La distorsione non è automaticamente un difetto: può essere accettabile per la consapevolezza generale o talvolta può essere corretta tramite calibrazione e software. Ma se il robot necessita di misurazioni geometriche accurate, il comportamento di distorsione e la stabilità della calibrazione meritano maggiore attenzione.
La domanda utile non è: “È meglio un obiettivo grandangolare?” Si tratta di "Quanta copertura è necessaria e qual è l'oggetto o la caratteristica più piccola che il sistema deve riconoscere?"
Per alcuni robot, una telecamera non può soddisfare in modo efficiente ogni compito. Una telecamera con campo visivo ampio può supportare la navigazione mentre una seconda telecamera con campo visivo più ristretto gestisce l'ispezione ravvicinata. Se tale architettura abbia senso dipende da costi, spazio, risorse di elaborazione e requisiti di affidabilità.
5. Considera il movimento, l'esposizione e l'illuminazione
I robot raramente operano in un ambiente fotografico perfettamente controllato. Si muovono, vibrano, passano tra aree luminose e scure e incontrano un'illuminazione mutevole. Un obiettivo con un'ampia apertura può aiutare a fornire più luce al sensore, ma non elimina l'effetto movimento né garantisce un rilevamento accurato.
Il tempo di esposizione, la sensibilità del sensore, l'illuminazione, la frequenza dei fotogrammi e la velocità del robot devono essere considerati insieme. Se il robot si muove velocemente, potrebbe essere necessaria una breve esposizione per limitare la sfocatura. Ciò può richiedere un'illuminazione più forte o un sensore con prestazioni adeguate in condizioni di scarsa illuminazione.
Per i robot da interni, lo sfarfallio dell'illuminazione a LED, i pavimenti riflettenti e la variazione della luce diurna vicino alle finestre possono influire sulla coerenza dell'immagine. I robot da esterno devono affrontare ulteriori sfide derivanti dalla luce solare diretta, dalle ombre, dalla pioggia e dal funzionamento notturno. Se viene utilizzata l'illuminazione nel vicino infrarosso, verificare che l'obiettivo e l'eventuale configurazione del filtro siano adatti alla lunghezza d'onda prevista.
Prova con illuminazione e movimento rappresentativi quando possibile. L'immagine di una panchina fissa è utile, ma non può riprodurre tutte le condizioni incontrate su una piattaforma in movimento.
6. Controllare l'involucro meccanico e i requisiti ambientali
Le telecamere robotiche hanno spesso vincoli di spazio rigorosi. Il diametro dell'obiettivo, la lunghezza totale della traccia, il tipo di attacco, la regolazione della messa a fuoco, la posizione del sensore e l'alloggiamento protettivo influiscono tutti sulla possibilità di integrare un obiettivo.
Un obiettivo che si adatta alla filettatura potrebbe comunque entrare in conflitto con una copertura, essere troppo lontano dal sensore o risultare difficile da mettere a fuoco dopo il montaggio. Se la telecamera si trova dietro una finestra protettiva, anche quella finestra può influenzare la qualità dell'immagine e deve essere presa in considerazione durante la valutazione del sistema.
Anche le condizioni ambientali contano. Un robot da magazzino, una piattaforma di ispezione esterna e un robot per la lavorazione degli alimenti non condividono gli stessi requisiti. L'intervallo di temperatura, le vibrazioni, la polvere, l'umidità, i detergenti e i requisiti di sigillatura dovrebbero essere specificati in base al caso d'uso effettivo piuttosto che presupporre un'etichetta ampia come "industriale".
Fornisci un disegno meccanico o uno schizzo quotato prima di impegnarti in un progetto personalizzato. Di solito è più semplice identificare i conflitti durante la fase di progettazione che dopo la realizzazione dei campioni di custodia della fotocamera e obiettivi.
7. Quando vale la pena prendere in considerazione un obiettivo robotico personalizzato?
Un obiettivo standard è spesso la scelta sensata quando soddisfa i requisiti ottici, meccanici e commerciali. La personalizzazione diventa rilevante quando un progetto presenta un vincolo che i prodotti a catalogo disponibili non possono soddisfare, ad esempio un campo visivo insolito all'interno di una piccola confezione, un requisito spettrale speciale, una distanza di lavoro non standard o uno specifico target di qualità dell'immagine.
Prima di iniziare un progetto personalizzato, raccogli la scheda tecnica del sensore, il FOV target, la distanza di lavoro, le dimensioni disponibili, le condizioni di illuminazione, i limiti ambientali e il volume di produzione stimato. Condividi immagini di esempio o uno schizzo del campo visivo della fotocamera, se disponibile.
Questi input aiutano un team ottico a valutare la fattibilità e a identificare i compromessi. Rendono inoltre più semplice determinare se l'adattamento di un obiettivo esistente potrebbe soddisfare i requisiti a costi inferiori e con tempi di sviluppo inferiori.
La personalizzazione dovrebbe risolvere un problema definito, non semplicemente rendere il prodotto diverso.
Conclusione: progettazione per il compito che il robot deve eseguire
La scelta di un obiettivo per fotocamera per la robotica è una decisione a livello di sistema. Il sensore, il campo visivo, la distanza del target, la distorsione, l'illuminazione, il movimento, lo spazio meccanico e l'ambiente operativo contribuiscono tutti al risultato.
Per una nuova piattaforma robotica, vale la pena definire il compito di visione prima di finalizzare le specifiche della lente. Per un sistema esistente con rilevamento incoerente o dettagli insufficienti, rivedere il percorso completo dell'immagine prima di presumere che la responsabilità sia esclusivamente dell'obiettivo.
Boshi Optics, parte di Shanghai Silk Optical Technology Co., Ltd., fornisce progettazione e produzione di lenti ottiche per applicazioni di imaging, con opzioni standard e personalizzate in più categorie di prodotti. Se stai sviluppando un AGV, un robot di ispezione o un altro dispositivo abilitato alla visione, condividi il modello del sensore, la copertura del target, la distanza di lavoro, i vincoli meccanici e il volume previsto per avviare una discussione pratica sulle lenti.
Esplora il nostroGamma di obiettivi M12 Eprodotti ottici personalizzati oppure contattaci tramite ilSito web di ottica Boshi per discutere la tua candidatura.